clasa a XI-a · Grafuri · lecția 19
Grafuri cu costuri: Dijkstra, Roy-Floyd, arbori parțiali de cost minim (Prim, Kruskal)
60 minintensiv informatică / olimpiadăintensiv
Înainte de lecția asta: XI.12 Grafuri orientate: arce, grade, drumuri, circuite, tare conexitate, XI.13 Arbori: definiție, arbori cu rădăcină, vectorul de tați
Ce vei ști după lecție
- Reprezinți un graf cu costuri prin matricea costurilor.
- Calculezi drumurile minime de la un nod la toate celelalte (Dijkstra).
- Calculezi drumurile minime între oricare două noduri (Roy-Floyd).
- Construiești arborele parțial de cost minim (Prim, Kruskal).
Lecția are și o fișă de lucru, de rezolvat după ce o citești. Mergi la fișă ↓
Clasa a XI-aLecția 19 din 21 · mai sunt 2Urmează: XI.20 · Arbori binari și arbori binari de căutareVezi toate lecțiile
Cuprins
- Graf cu costuri
- Dijkstra: drumuri minime dintr-un nod (costuri ≥ 0)
- Roy-Floyd: drumuri minime între oricare două noduri
- Arbore parțial de cost minim (APM)
- Greșeli frecvente
- La BAC
- Exersează pe hârtie
- Mai departe (pentru cine vrea mai mult)
- Rezumat
- Fișa de lucru
- Probleme de lucru
- Temă
- Grile din subiectele de BAC
- Citește și exersează în plus
- Răspunsuri
Fișiere PDF și de lucru
- Lecția în PDF
versiunea de printat
- Fișa de lucru: Grafuri cu costuri
5 pagini · 110 min
1. Graf cu costuri
Până acum o muchie spunea doar „există drum”. Acum fiecare muchie are un cost: kilometri, minute, lei. Întrebările devin: care este drumul cel mai ieftin? cum conectăm toate orașele cu cabluri cât mai ieftin?
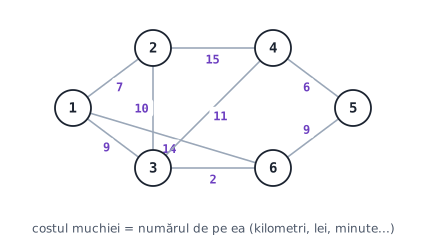
Se memorează în matricea costurilor: c[i][j] = costul muchiei (i, j); 0 pe diagonală; INF (o valoare foarte mare, de exemplu 10⁹) dacă muchia nu există.
const int INF = 1000000000;
for (int i = 1; i <= n; i++)
    for (int j = 1; j <= n; j++)
        c[i][j] = (i == j) ? 0 : INF;
// la citirea muchiei (x, y) cu costul z:  c[x][y] = c[y][x] = z;   (orientat: doar c[x][y] = z)
De ce așa?
De ce INF și nu 0 pentru „nu există muchie”? Zero ar însemna „muchie gratuită”, iar algoritmii ar folosi muchii inexistente. INF este „atât de scump încât nu merită niciodată”. De ce 10⁹ și nu cel mai mare int? Când aduni două costuri INF + INF depășești int și obții un număr negativ (depășire); 10⁹ + 10⁹ = 2·10⁹ încape încă în int (limita este ~2,1·10⁹), dar adună cu grijă.
2. Dijkstra: drumuri minime dintr-un nod (costuri ≥ 0)
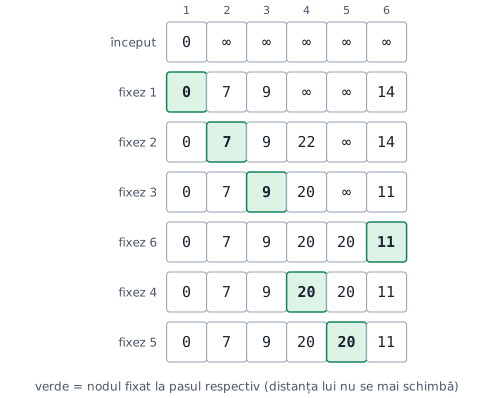
Ideea. Imaginează-te la nodul de start. Distanța până la el este 0. Pornești „un val”: la fiecare pas alegi nodul nefixat cu distanța cea mai mică. Distanța lui este definitivă (orice alt drum ar trece prin noduri mai depărtate și ar fi mai lung), apoi vezi dacă prin el poți ajunge mai ieftin la vecinii lui.
Pe graful de mai sus, din nodul 1:
| Pas | Nod fixat | Ce se îmbunătățește |
|---|---|---|
| 1 | 1 (d = 0) | d[2] = 7, d[3] = 9, d[6] = 14 |
| 2 | 2 (d = 7) | d[4] = 7 + 15 = 22 (3 rămâne 9, fiindcă 7 + 10 = 17 e mai mult) |
| 3 | 3 (d = 9) | d[4] = 9 + 11 = 20 (mai bine decât 22); d[6] = 9 + 2 = 11 (mai bine decât 14) |
| 4 | 6 (d = 11) | d[5] = 11 + 9 = 20 |
| 5 | 4 (d = 20) | nimic nou |
| 6 | 5 (d = 20) | nimic nou |
#include <iostream>
using namespace std;

const int INF = 1000000000;
int n, m, s, c[101][101], d[101];
bool viz[101];

int main()
{
    cin >> n >> m;
    for (int i = 1; i <= n; i++)
        for (int j = 1; j <= n; j++)
            c[i][j] = (i == j) ? 0 : INF;
    for (int i = 1; i <= m; i++)
    {
        int x, y, z;
        cin >> x >> y >> z;
        c[x][y] = c[y][x] = z;
    }
    cin >> s;
    for (int i = 1; i <= n; i++) d[i] = c[s][i];   // distanțe inițiale: doar muchiile directe
    viz[s] = true;
    for (int pas = 1; pas < n; pas++)
    {
        int mn = INF, x = 0;
        for (int i = 1; i <= n; i++)               // nodul nefixat cu d minim
            if (!viz[i] && d[i] < mn) { mn = d[i]; x = i; }
        if (x == 0) break;                         // restul sunt inaccesibile
        viz[x] = true;
        for (int y = 1; y <= n; y++)               // îmbunătățim vecinii
            if (!viz[y] && c[x][y] < INF && d[x] + c[x][y] < d[y])
                d[y] = d[x] + c[x][y];
    }
    for (int i = 1; i <= n; i++) cout << d[i] << ' ';
    return 0;
}
De ce așa?
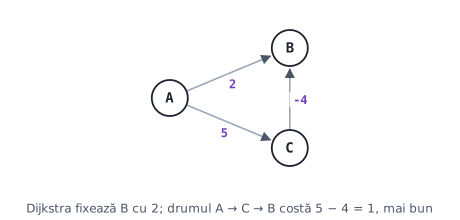
De ce nodul cu d minim este definitiv? Orice alt drum spre el ar trece prin cel puțin un nod nefixat, iar toate au distanțe ≥ d minim; cum costurile nu sunt negative, drumul alternativ nu poate fi mai scurt. De ce nu merge cu costuri negative? Exact acest argument cade: un cost negativ poate „răscumpăra” un ocol.
Complexitate: O(n²) (n pași, fiecare cu două parcurgeri de n). Bun pentru n ≤ 2000–3000.
De știut
Cum obții și drumul, nu doar costul? Păstrează tata[y] = x de fiecare dată când îmbunătățești d[y] prin x. Apoi reconstruiești de la destinație spre start (ca la Lee, lecția XI.17).
3. Roy-Floyd: drumuri minime între oricare două noduri
Ideea. Pentru fiecare nod k, întrebăm: „pot ajunge de la i la j mai ieftin trecând prin k?”. Dacă da, actualizăm. După ce am încercat toți k, matricea conține distanțele minime între toate perechile.
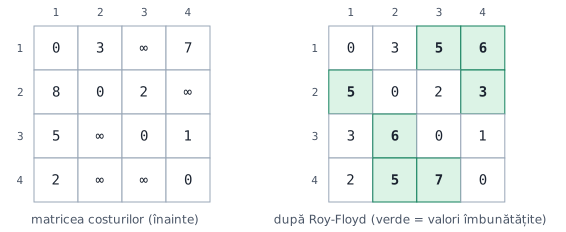
Exemplu: de la 1 la 3 nu exista arc direct (∞). Prin nodul 2: 3 + 2 = 5. Deci c[1][3] = 5.
#include <iostream>
using namespace std;

const int INF = 1000000000;
int n, m, c[101][101];

int main()
{
    cin >> n >> m;
    for (int i = 1; i <= n; i++)
        for (int j = 1; j <= n; j++)
            c[i][j] = (i == j) ? 0 : INF;
    for (int i = 1; i <= m; i++)
    {
        int x, y, z;
        cin >> x >> y >> z;
        c[x][y] = z;                                // graf orientat
    }
    for (int k = 1; k <= n; k++)                    // nodul intermediar: cel mai exterior!
        for (int i = 1; i <= n; i++)
            for (int j = 1; j <= n; j++)
                if (c[i][k] < INF && c[k][j] < INF && c[i][k] + c[k][j] < c[i][j])
                    c[i][j] = c[i][k] + c[k][j];
    for (int i = 1; i <= n; i++)
    {
        for (int j = 1; j <= n; j++) cout << c[i][j] << ' ';
        cout << '\n';
    }
    return 0;
}
De ce așa?
De ce k este bucla exterioară? După ce ai terminat pasul k, c[i][j] este cel mai bun drum care folosește ca intermediare doar nodurile 1…k. Dacă inversezi ordinea buclelor, această proprietate se pierde și răspunsul poate fi greșit (o greșeală foarte frecventă). De ce testul < INF? Fără el aduni INF + ceva și poți „îmbunătăți” o valoare cu un drum care nu există.
Complexitate O(n³): n ≤ 200–400. Dijkstra de la fiecare nod ar costa tot n · n² = n³, dar Floyd are cod mult mai scurt.
4. Arbore parțial de cost minim (APM)
Un orășel are n localități și vrea să le lege cu cabluri; fiecare legătură posibilă are un preț. Vrem conectarea tuturor cu costul total minim. Soluția are n − 1 muchii (un arbore: mai puține nu conectează, mai multe închid cicluri inutile și scumpe).
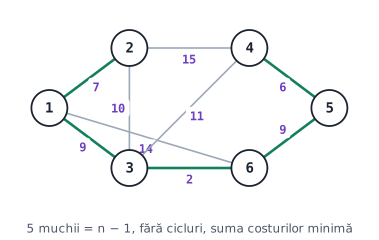
Kruskal: muchiile cele mai ieftine primele
Sortezi muchiile după cost și le iei pe rând, dar doar dacă nu închid un ciclu (adică leagă două componente diferite).
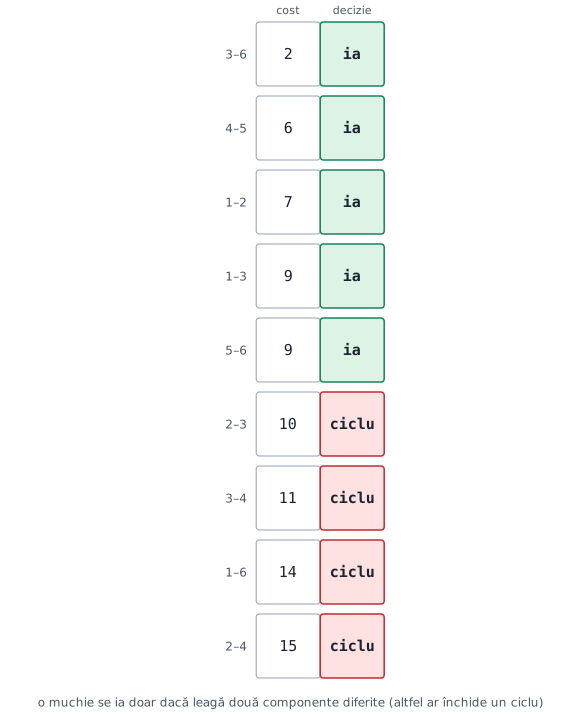
| Pas | Muchie (cost) | Componente înainte | Decizie |
|---|---|---|---|
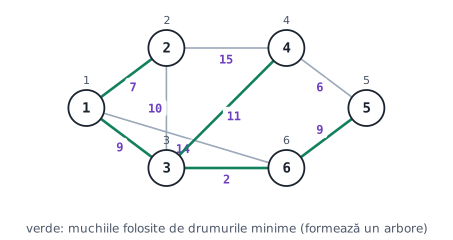
| 1 | 3–6 (2) | {3}, {6} | ia |
| 2 | 4–5 (6) | {4}, {5} | ia |
| 3 | 1–2 (7) | {1}, {2} | ia |
| 4 | 1–3 (9) | {1,2}, {3,6} | ia |
| 5 | 5–6 (9) | {4,5}, {1,2,3,6} | ia (5 muchii: gata) |
| 6 | 2–3 (10) | aceeași componentă | respinsă (ciclu) |
#include <iostream>
#include <algorithm>
using namespace std;

struct muchie { int x, y, cost; };
muchie e[10001];
int n, m, comp[101];

bool cmp(muchie a, muchie b) { return a.cost < b.cost; }

int main()
{
    cin >> n >> m;
    for (int i = 0; i < m; i++) cin >> e[i].x >> e[i].y >> e[i].cost;
    sort(e, e + m, cmp);                            // crescător după cost
    for (int i = 1; i <= n; i++) comp[i] = i;       // fiecare nod: componenta lui
    int total = 0, luate = 0;
    for (int k = 0; k < m && luate < n - 1; k++)
        if (comp[e[k].x] != comp[e[k].y])           // componente diferite → nu face ciclu
        {
            total += e[k].cost;
            luate++;
            int vechi = comp[e[k].y], nou = comp[e[k].x];
            for (int i = 1; i <= n; i++)            // unim componentele
                if (comp[i] == vechi) comp[i] = nou;
        }
    cout << total;
    return 0;
}
De ce așa?
De ce greedy (alegerea celei mai ieftine muchii) dă optimul aici, dar nu la monede (lecția XI.15)? Pentru APM se demonstrează că cea mai ieftină muchie care nu închide ciclu poate fi inclusă întotdeauna într-o soluție optimă („proprietatea de tăiere”). La monede nu există o astfel de garanție. De ce comp[x] != comp[y] înseamnă „fără ciclu”? O muchie între două noduri din aceeași componentă ar crea un al doilea drum între ele, deci un ciclu.
Complexitate: sortarea O(m log m) + unirile O(n · n). Cu păduri de mulțimi disjuncte (DSU) unirile devin aproape O(1) (vezi „Mai departe”).
Prim: arborele crește dintr-un nod
Pornești cu nodul 1. La fiecare pas adaugi cea mai ieftină muchie care leagă arborele de un nod din afara lui. Pe graful nostru: 1–2 (7), 1–3 (9), 3–6 (2), 6–5 (9), 5–4 (6): total 33, la fel ca Kruskal (APM-ul poate diferi la costuri egale, dar costul total este același).
Algoritmul seamănă cu Dijkstra: d[i] = cel mai ieftin cost al unei muchii care leagă nodul i de arbore.
#include <iostream>
using namespace std;

const int INF = 1000000000;
int n, m, c[101][101], d[101];
bool inArbore[101];

int main()
{
    cin >> n >> m;
    for (int i = 1; i <= n; i++)
        for (int j = 1; j <= n; j++)
            c[i][j] = INF;
    for (int i = 1; i <= m; i++)
    {
        int x, y, z;
        cin >> x >> y >> z;
        c[x][y] = c[y][x] = z;
    }
    for (int i = 1; i <= n; i++) d[i] = c[1][i];
    inArbore[1] = true;
    int total = 0;
    for (int pas = 1; pas < n; pas++)
    {
        int mn = INF, x = 0;
        for (int i = 1; i <= n; i++)                // nodul din afară cel mai aproape de arbore
            if (!inArbore[i] && d[i] < mn) { mn = d[i]; x = i; }
        inArbore[x] = true;
        total += mn;
        for (int y = 1; y <= n; y++)
            if (!inArbore[y] && c[x][y] < d[y]) d[y] = c[x][y];
    }
    cout << total;
    return 0;
}
De ce așa?
Diferența față de Dijkstra. Dijkstra compară d[x] + c[x][y] (costul întregului drum de la sursă); Prim compară doar c[x][y] (costul muchiei care leagă y de arbore). Aceeași structură, alt criteriu.
| Dijkstra | Roy-Floyd | Prim | Kruskal | |
|---|---|---|---|---|
| Răspunde la | drum minim dintr-un nod | drum minim între toate perechile | APM | APM |
| Complexitate | O(n²) | O(n³) | O(n²) | O(m log m + …) |
| Costuri negative | nu | da (fără cicluri negative) | da | da |
| Graf | orientat sau nu | orientat sau nu | neorientat conex | neorientat |
| Bun pentru | graf mare, o sursă | n mic, multe întrebări | graf dens | graf rar |
5. Greșeli frecvente
| Greșeala | Efect | Corect |
|---|---|---|
c[i][j] = 0 pentru „fără muchie” |
algoritmii folosesc muchii inexistente | INF |
Floyd cu k în buclă interioară |
rezultate greșite | k este cel mai exterior |
uitat < INF la adunare |
depășire / drumuri false | testează c[i][k] < INF && c[k][j] < INF |
| Dijkstra pe costuri negative | distanțe greșite | Bellman-Ford sau Floyd |
| Kruskal fără sortare | nu este minim | sortezi după cost |
int pentru totaluri mari |
depășire | long long |
6. La BAC
La BAC
Subiectul cu grafuri cu costuri apare rar la BAC (în special arbori parțiali: „câte muchii trebuie eliminate ca să rămână un arbore” → m − (n − 1), dacă graful este conex). Dijkstra, Floyd, Prim, Kruskal sunt pentru olimpiadă și pentru întrebările de ordine din probleme de algoritmică.
7. Exersează pe hârtie
1. Aplică Dijkstra din nodul 4 pe graful din lecție. Scrie vectorul d după fiecare pas.
2. Ce distanță minimă este între 1 și 5 pe graful din lecție? Care este drumul?
3. Un graf conex are 8 noduri și 15 muchii. Câte muchii trebuie eliminate ca să obții un arbore parțial?
4. Aplică Kruskal pe un graf cu muchiile: A–B 4, A–C 1, B–C 2, B–D 5, C–D 8, C–E 10, D–E 2. Care este costul APM?
5. Costurile sunt negative: A→B 2, A→C 5, C→B −4. Ce distanță A→B calculează Dijkstra? Care este cea corectă?
6. Pe graful orientat 1→2 (4), 2→3 (1), 1→3 (7), 3→1 (2): scrie matricea costurilor, apoi matricea Roy-Floyd.
7. De ce Prim și Kruskal pot da arbori diferiți, dar cu același cost?
8. Câte muchii are un APM al unui graf cu n noduri și p componente conexe (pădure parțială)?
9. Pentru un graf cu 1000 de noduri și 3000 de muchii, ce algoritm alegi pentru drumuri minime din nodul 1: Dijkstra O(n²) sau Floyd O(n³)? Ce număr aproximativ de operații fac?
10. (olimpiadă) Cum modifici Dijkstra ca să numeri câte drumuri minime există din 1 la fiecare nod?
8. Mai departe (pentru cine vrea mai mult)
Dijkstra cu priority_queue, O(m log n). Pui în coadă perechi (distanță, nod) și scoți mereu cea mai mică; folosit pe grafuri cu zeci de mii de noduri.
priority_queue<pair<int,int>, vector<pair<int,int>>, greater<pair<int,int>>> pq;
pq.push({0, s}); d[s] = 0;
while (!pq.empty())
{
    auto [dist, x] = pq.top(); pq.pop();
    if (dist > d[x]) continue;                   // intrare veche
    for (auto [y, cost] : g[x])
        if (d[x] + cost < d[y]) { d[y] = d[x] + cost; pq.push({d[y], y}); }
}
Bellman-Ford. Acceptă costuri negative, O(n · m): relaxează toate muchiile de n − 1 ori; la a n-a rundă detectează cicluri negative.
DSU (union-find). Structură pentru „sunt x și y în aceeași componentă?”, aproape O(1) cu compresia căilor: face Kruskal O(m log m).
Probleme de olimpiadă. Drum minim cu muchii „gratuite” (CSES Flight Discount), APM cu muchii obligatorii, al doilea cel mai bun arbore.
Rezumat
- Matricea costurilor:
INF= fără muchie,0pe diagonală. - Dijkstra: fixezi nodul nefixat cu d minim, îmbunătățești vecinii; fără costuri negative; O(n²).
- Roy-Floyd:
kexterior, toate perechile, O(n³). - APM: n − 1 muchii; Kruskal (sortare + fără cicluri) sau Prim (arbore care crește).
- Eliminarea muchiilor pentru a obține arbore: m − (n − 1).
Fișa de lucru
Ai citit lecția? Printează fișa sau deschide-o pe ecran și rezolvă exercițiile în ordine.
Fișă de lucru · 5 pagini · 110 min
Grafuri cu costuri
- Urmărești pas cu pas Dijkstra, Roy-Floyd, Prim și Kruskal și scrii starea vectorilor după fiecare pas.
- Recunoști greșelile clasice: 0 în loc de INF, k în bucla interioară, criteriul lui Dijkstra pus în Prim.
- Alegi algoritmul potrivit și îl adaptezi: drum cu escală, centru, muchii deja construite, taxe pe noduri.
Te-ai blocat la un exercițiu?
Probleme de lucru
Începe cu acestea, în ordine. Problemele se deschid pe pbinfo.ro, unde trimiți soluția și primești punctajul.
Temă
Rezolvă-le singur și bifează ce ai terminat. Bifele rămân salvate în acest browser.
Grile din subiectele de BAC
Exerciții de tip grilă din variantele de Bacalaureat. Se rezolvă pe pbinfo.ro, care îți verifică imediat răspunsul.
- #793câte muchii se elimină ca să rămână un arbore (n − 1 muchii)
https://www.pbinfo.ro/?pagina=itemi-evaluare&id=793
- #1683același raționament: graf conex → arbore parțial
https://www.pbinfo.ro/?pagina=itemi-evaluare&id=1683
- #1149graf complet: câte muchii trebuie eliminate pentru a obține un arbore
https://www.pbinfo.ro/?pagina=itemi-evaluare&id=1149
- #505graf parțial cu componente conexe: număr de muchii
https://www.pbinfo.ro/?pagina=itemi-evaluare&id=505
Citește și exersează în plus
- Algoritmul Roy-Floyd · pbinfo.ro
https://www.pbinfo.ro/articole/5891/drumuri-de-cost-minim-intr-un-graf-orientat
- Algoritmul lui Dijkstra · pbinfo.ro
https://www.pbinfo.ro/articole/6135/algoritmul-lui-dijkstra
- Algoritmul lui Prim · pbinfo.ro
https://www.pbinfo.ro/articole/2443/algoritmul-lui-prim
- Algoritmul lui Kruskal · pbinfo.ro
https://www.pbinfo.ro/articole/19048/algoritmul-lui-kruskal
- VisuAlgo — Single-Source Shortest Paths · visualgo.net
Dijkstra animat pas cu pas, pe grafuri desenate de tine (engleză)
https://visualgo.net/en/sssp
- VisuAlgo — Minimum Spanning Tree · visualgo.net
Prim și Kruskal animate pe același graf (engleză)
https://visualgo.net/en/mst
- CSES Problem Set — Graph Algorithms · cses.fi
Shortest Routes, Flight Discount, Road Reparation: probleme cu verificare automată (engleză)
https://cses.fi/problemset/
- Wikipedia — Algoritmul lui Dijkstra · ro.wikipedia.org
descriere și istoric
https://ro.wikipedia.org/wiki/Algoritmul_lui_Dijkstra
Te-ai blocat la lecția asta?
Scrie-mi ce nu iese și vedem împreună de unde se blochează.
Răspunsuri
Exersează pe hârtie
1. Din 4: d = (∞, ∞, ∞, 0, ∞, ∞). Fixez 4: d[2] = 15, d[3] = 11, d[5] = 6. Fixez 5 (6): d[6] = 6 + 9 = 15. Fixez 3 (11): d[1] = 20, d[2] = min(15, 21) = 15, d[6] = min(15, 13) = 13. Fixez 6 (13): d[1] = min(20, 27) = 20. Fixez 2 (15), apoi 1 (20). Rezultat final: d = (20, 15, 11, 0, 6, 13).
2. 20. Drumul 1 → 3 → 6 → 5 (9 + 2 + 9 = 20). Alt drum, 1 → 3 → 4 → 5, costă 9 + 11 + 6 = 26.
3. 15 − (8 − 1) = 8 muchii.
4. Sortate: A–C 1, B–C 2, D–E 2, A–B 4 (ciclu, respinsă), B–D 5 (leagă {A,B,C} cu {D,E}: ia), ... Muchiile alese: A–C 1, B–C 2, D–E 2, B–D 5 → costul 10.
5. Dijkstra fixează B cu 2 (înainte de C), deci spune 2. Corect: A → C → B = 5 − 4 = 1.
6. Matricea costurilor: (0, 4, 7 / ∞, 0, 1 / 2, ∞, 0). După Floyd: (0, 4, 5 / 3, 0, 1 / 2, 6, 0). De exemplu 1→3: prin 2: 4 + 1 = 5 < 7; 2→1: prin 3: 1 + 2 = 3; 3→2: prin 1: 2 + 4 = 6.
7. Când mai multe muchii au același cost, există mai multe alegeri la fel de bune; arborii diferă, dar costul minim este unic.
8. Pe fiecare componentă are n_i − 1 muchii, în total n − p muchii.
9. Dijkstra: ~ n² = 10⁶ operații; Floyd: n³ = 10⁹ (prea mult pentru o secundă). Alegi Dijkstra (sau varianta cu priority_queue, ~ 3000 · log 1000 ≈ 30 000 operații).
10. Păstrezi nr[x] = numărul de drumuri minime până la x. La îmbunătățire strictă (d[x] + c < d[y]): nr[y] = nr[x]; la egalitate (d[x] + c == d[y]): nr[y] += nr[x].